本日は、無錫日環センサーサイエンステクノロジー有限公司が、工作機械のリミット保護における重要な要素である接近スイッチの仕組みについてご紹介します。
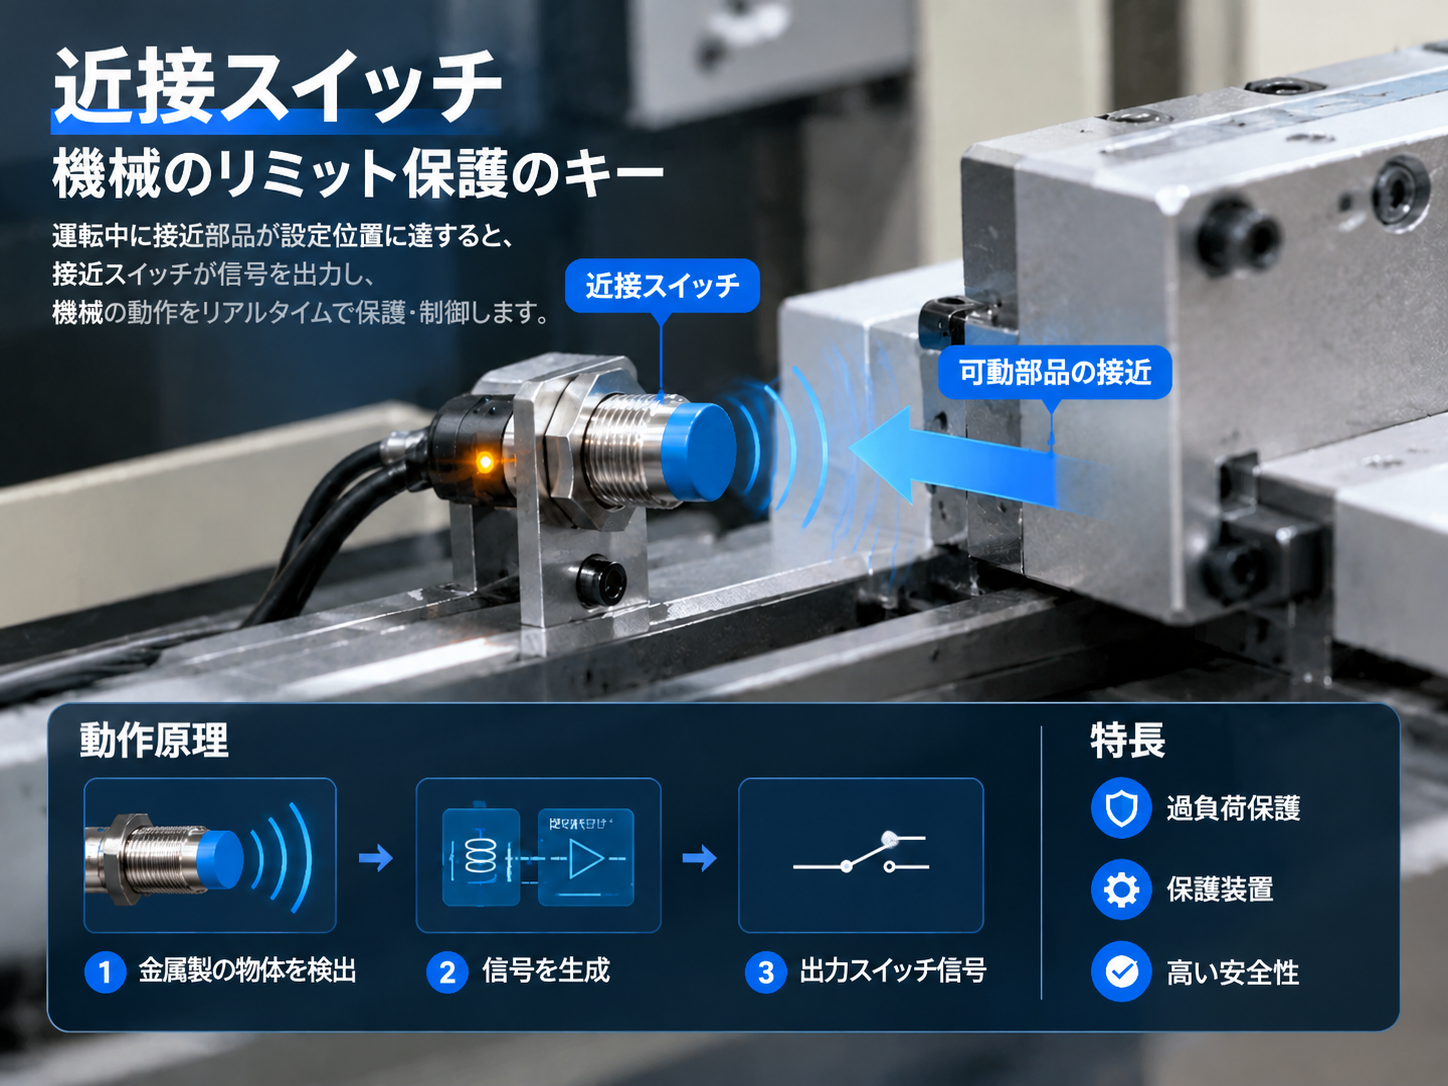
産業用工作機械の自動運転において、移動部品のストローク制御は装置の安全性と加工精度に直接関わってきます。作業台が動作中に安全上の物理的限界(すなわちストロークオーバー)を超えると、機械的な衝突や設備損傷を引き起こすリスクが非常に高くなります。正確なリミット保護を実現するためには、接近スイッチが極めて重要な役割を果たしています。
工作機械のリミット保護の動作原理を踏まえ、このシステムが「監視―フィードバック―停止」という完全な閉ループをどのように実現しているかを解説します。
一、システムの主要構成
完成された工作機械のリミット保護システムは通常、以下の主要部分で構成されています。
駆動モーター:動力源として機能し、作業台をガイドレールに沿って直線運動させます。
移動式作業台:加工動作を実行する主体であり、設定された軌道内を移動する必要があります。
リミット位置(金属ブロック):作業台の運動の極限位置に設置され、トリガー信号の対象物となります。
取り付けブラケット:接近スイッチを固定するための部品であり、エンジニアがその設置位置を調整して感測距離を正確に設定できるようにします。
接近スイッチ:コアの検出素子で、非接触状態で金属ブロックが接近しているかどうかを検出し、到達信号を出力します。
コントローラー:システムの「脳」として、スイッチ信号を受信し、制御命令を発行します。
二、動作プロセスの解析
工作機械が運転を開始すると、リミット保護はどのように段階的に介入するのでしょうか?
第一段階:機構の動き開始。コントローラーが指令を発し、駆動モーターが起動して、移動式作業台を設定されたリミット方向へと進行させます。
第二段階:接近リミット位置。作業台が移動するにつれ、その端にある金属ブロックが、リミット位置に設置された接近スイッチに徐々に近づいていきます。
第三段階:スイッチの到達検出。金属ブロックが接近スイッチの検知範囲に入ると、接近スイッチが迅速に作動し、ブロックを検知して電気信号を出力します。
第四段階:コントローラーによる停止指令。この信号はすぐに工作機械のコントローラーに送られます。コントローラーは論理判断を行った後、瞬時に駆動モーターに「停止(STOP)」の命令を発します。
第五段階:保護の完了とリセット。駆動モーターが電源を切ってブレーキをかけ、作業台が運動を停止し、ストロークオーバーを回避することに成功します。これにより装置は安全な状態に入り、操作者は問題が解決した後に手動または自動でリセットを行うことができます。
三、応用価値
接近スイッチを工作機械のリミット保護に適用する場合、その核心的な価値は「未然に防ぐこと」にあります。これは、ストロークオーバーによる機械的衝突を効果的に防止し、スクリューやガイドレールなどの精密部品を損傷から守るだけでなく、機械全体の安全性と稼働信頼性を大幅に向上させます。また、接近スイッチは非接触式検出であるため、機械的摩耗がなく、寿命も非常に長くなっています。
日環センサーは、インダクタンス式接近スイッチを多種多様な規格で提供しており、応答速度が速く、検出精度が高く、耐雑音性に優れているなど、さまざまな工作機械のリミット検出および位置制御に広く活用されています。日環センサーについてご関心をお持ちの方は、専門的なセンサー選定のアドバイスや技術サポートをご利用ください。
